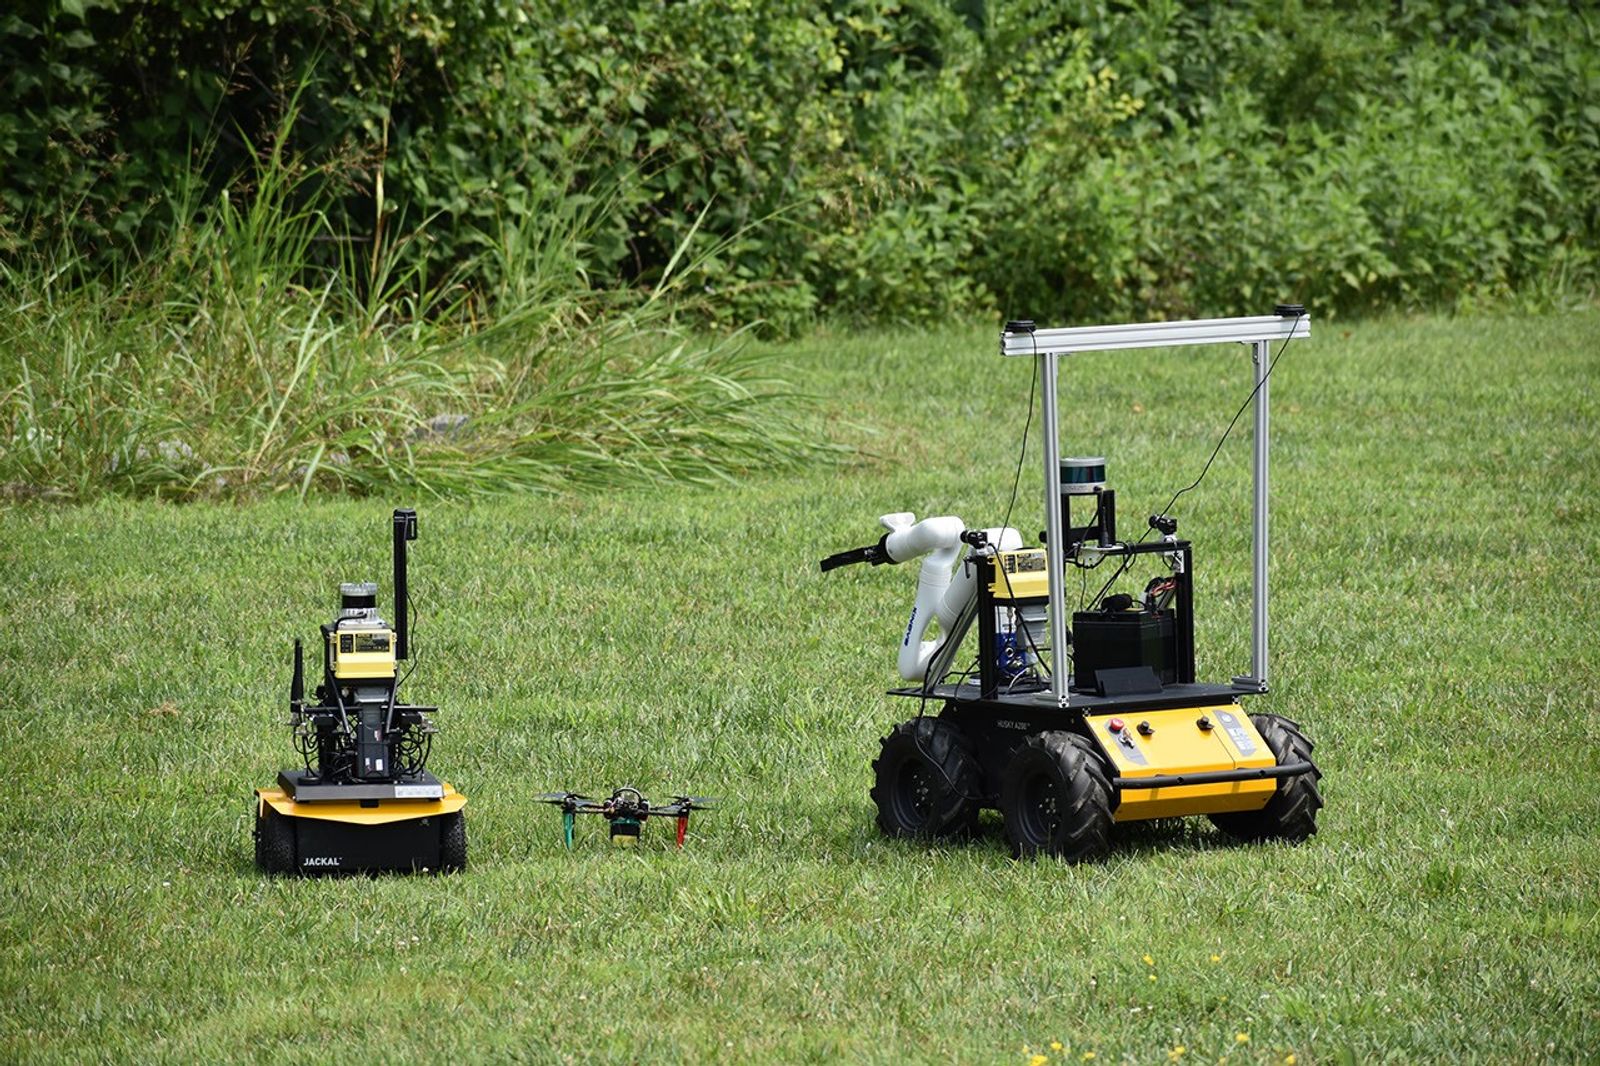
Роботу мало доехать до нужного места. Для исследовательской миссии нужно ещё понять, что изучать, каким инструментом и насколько оправдан риск. Именно эту задачу проверяет проект ASTRA — Adaptive Sensing Technology for Responsive Autonomy. В публикации от 15 сентября 2026 года NASA описала июльские испытания в Блэксберге, штат Вирджиния.
Три машины — одна исследовательская задача
В испытаниях участвовали дрон и два наземных ровера. Дрон осматривал местность сверху. Один ровер использовал лидар для картографирования окружения, второй — манипулятор для отбора образцов. Люди задавали научные цели, а система выбирала исполнителей, сопоставляя возможности машин, риски и ценность результата.
Команда следила за препятствиями и пересматривала план по мере поступления данных. Когда дрон обнаружил дополнительный интересный участок, система смогла привлечь другую машину к его изучению, сохранив первоначальную задачу. Это наземная проверка подхода к будущим экспедициям, а не уже отправленная на другую планету роботизированная группа.
Описание испытаний ASTRA — NASA, 15 сентября 2026 года.
Почему маршрут — лишь часть автономности
Для сравнения посмотрим на другой эксперимент: первые поездки Perseverance по маршрутам, спланированным генеративным ИИ. NASA сообщила о них 30 января 2026 года; сами поездки состоялись 8 и 10 декабря 2025-го. В подготовке использовались модели Claude компании Anthropic.
Модель анализировала орбитальные изображения и данные об уклонах, распознавала особенности рельефа и предлагала последовательность путевых точек. Марсоход преодолел 210 метров в первой поездке и 246 во второй.
При этом предложенный маршрут не отправляли на Марс без проверки. Инженеры пропускали команды через цифрового двойника ровера и проверяли более 500 тысяч телеметрических переменных. Эксперимент показывает, как генерация плана может сочетаться с инженерной проверкой.
Здесь важно различать уровни работы: подготовить путь до выбранной цели и решить, какая цель заслуживает внимания. ASTRA исследует распределение задач внутри команды, а эксперимент с Perseverance касается планирования движения конкретной машины. Сводить оба подхода к формуле «ИИ сам управляет всем» было бы слишком сильным обобщением.
Эксперимент с маршрутами Perseverance — NASA/JPL, 30 января 2026 года.
Ещё один вопрос: где я нахожусь?
Даже хороший план теряет смысл, если робот неверно определяет собственное положение. В феврале 2026 года Perseverance получил Mars Global Localization: алгоритм сопоставляет панорамы навигационных камер с орбитальными картами, хранящимися на борту.

В сообщении от 18 февраля NASA указала, что определение положения занимает около двух минут, а точность составляет примерно 25 сантиметров. Технологию успешно применили в обычных операциях миссии 2 и 16 февраля.
Алгоритм работает на процессоре станции связи, ранее использовавшейся для взаимодействия с вертолётом Ingenuity. Для проверки надёжности вычисление повторяют, а один из основных компьютеров ровера сопоставляет результаты. Это хороший пример того, что автономность включает не только выбор действия, но и контроль данных, на которых этот выбор основан.
Mars Global Localization — NASA/JPL, 18 февраля 2026 года.
Что это меняет для человека
Наш редакционный вывод: самое интересное здесь — переход от управления отдельными движениями к постановке целей. Представим условную экспедицию, которой поручили изучить два участка. Один аппарат лучше видит местность, другой может взять образец. Если обнаруживается препятствие, важно не просто остановиться, а выбрать следующий разумный шаг: изменить маршрут, передать задачу или запросить помощь.
Автономный исследователь должен не только выполнять план, но и понимать, когда этот план стоит пересмотреть.
Редакция human.by
Такой подход не отменяет человека. Напротив, от научной команды требуется точнее сформулировать приоритеты: какой результат действительно нужен и каким риском ради него можно пожертвовать. Машина может сравнивать варианты, но критерии сравнения задают люди.
Пока из описанных испытаний нельзя вывести универсальную надёжность системы. Для оценки будущих решений нам хотелось бы видеть результаты при потере связи, отказе одного аппарата и ошибочном распознавании объекта. Успешный эпизод важен, но читателю полезно отделять демонстрацию возможности от доказательства устойчивой работы во всех условиях.